01
Entwicklung einer immersiven Anwendung für die Apple Vision Pro mit Swift und RealityKit.
visionOS · Spatial Computing · Interaction Design
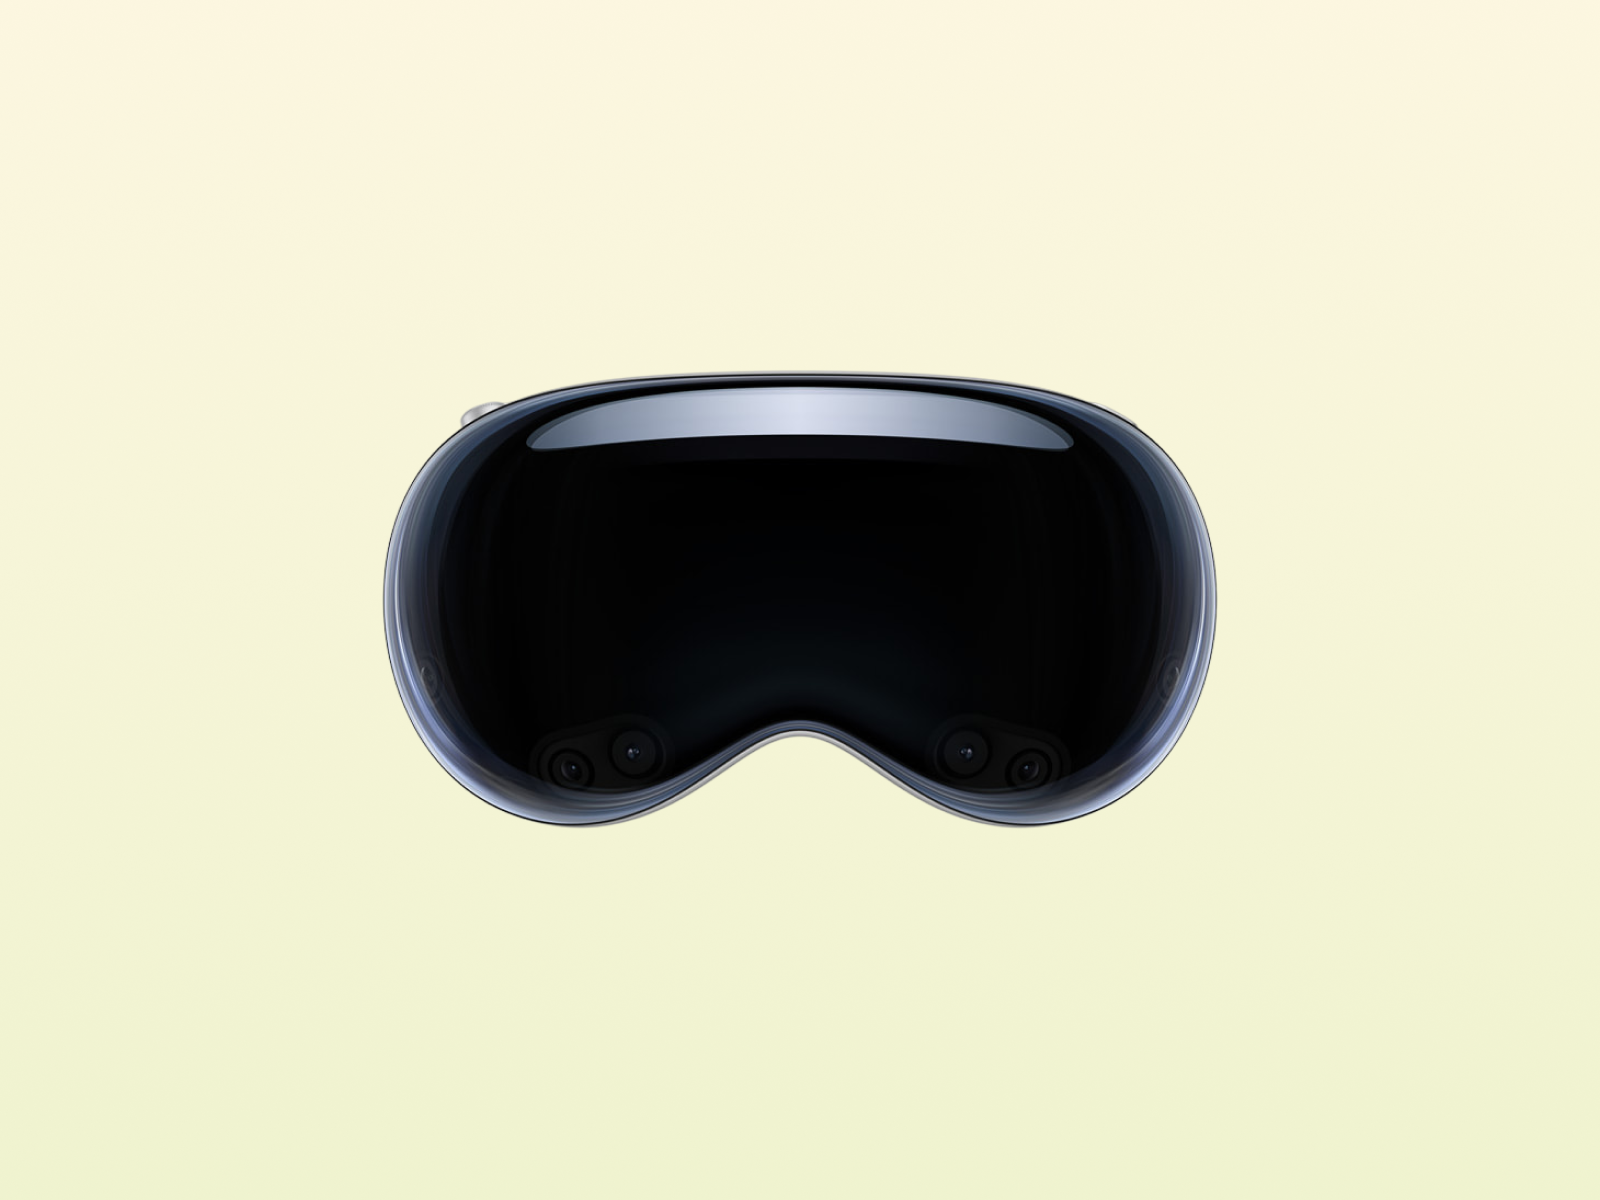
Übersicht
Eine immersive visionOS-Anwendung, in der Nutzer einen umgekippten Lieferroboter über räumliche Hinweise, Handtracking und direkte Objektinteraktion unterstützen.
Projektinformationen
Rolle
Development · Interaction Design
Jahr
2026
Dauer
1 Semester
Team
Hochschulprojekt
Technologien & Tools
 Hand TrackingSpatial Interaction
Besonderheiten
Die wichtigsten Funktionen, Ideen und Entscheidungen, die das Projekt besonders machen.
Entwicklung einer immersiven Anwendung für die Apple Vision Pro mit Swift und RealityKit.
Umsetzung natürlicher Hand- und Gesteninteraktionen zum Greifen, Bewegen und Drehen virtueller Objekte.
Integration von Physik, Kollisionen und Bodenerkennung für glaubwürdige räumliche Interaktionen.
Räumliche Navigation mit visuellen Hinweisen und Wegpunkten zur Führung durch das Szenario.
Interaktive Aufgaben wie das Aufrichten des Lieferroboters und das Platzieren von Paketen in einer Zielzone.